
Tecnología
¿Cómo camina la mano robótica con IA inspirada en «Cosa» de Miércoles?
Investigadores de ETH Zúrich han logrado que una mano robótica con IA camine sobre sus dedos, se recupere tras una caída y manipule objetos.

Resumen
- ETH Zúrich ha logrado que una mano robótica camine usando sus cinco dedos
- La IA aprendió a mantener el equilibrio, levantarse y desplazarse sola
- También puede pulsar teclas y empujar objetos sin necesitar un brazo
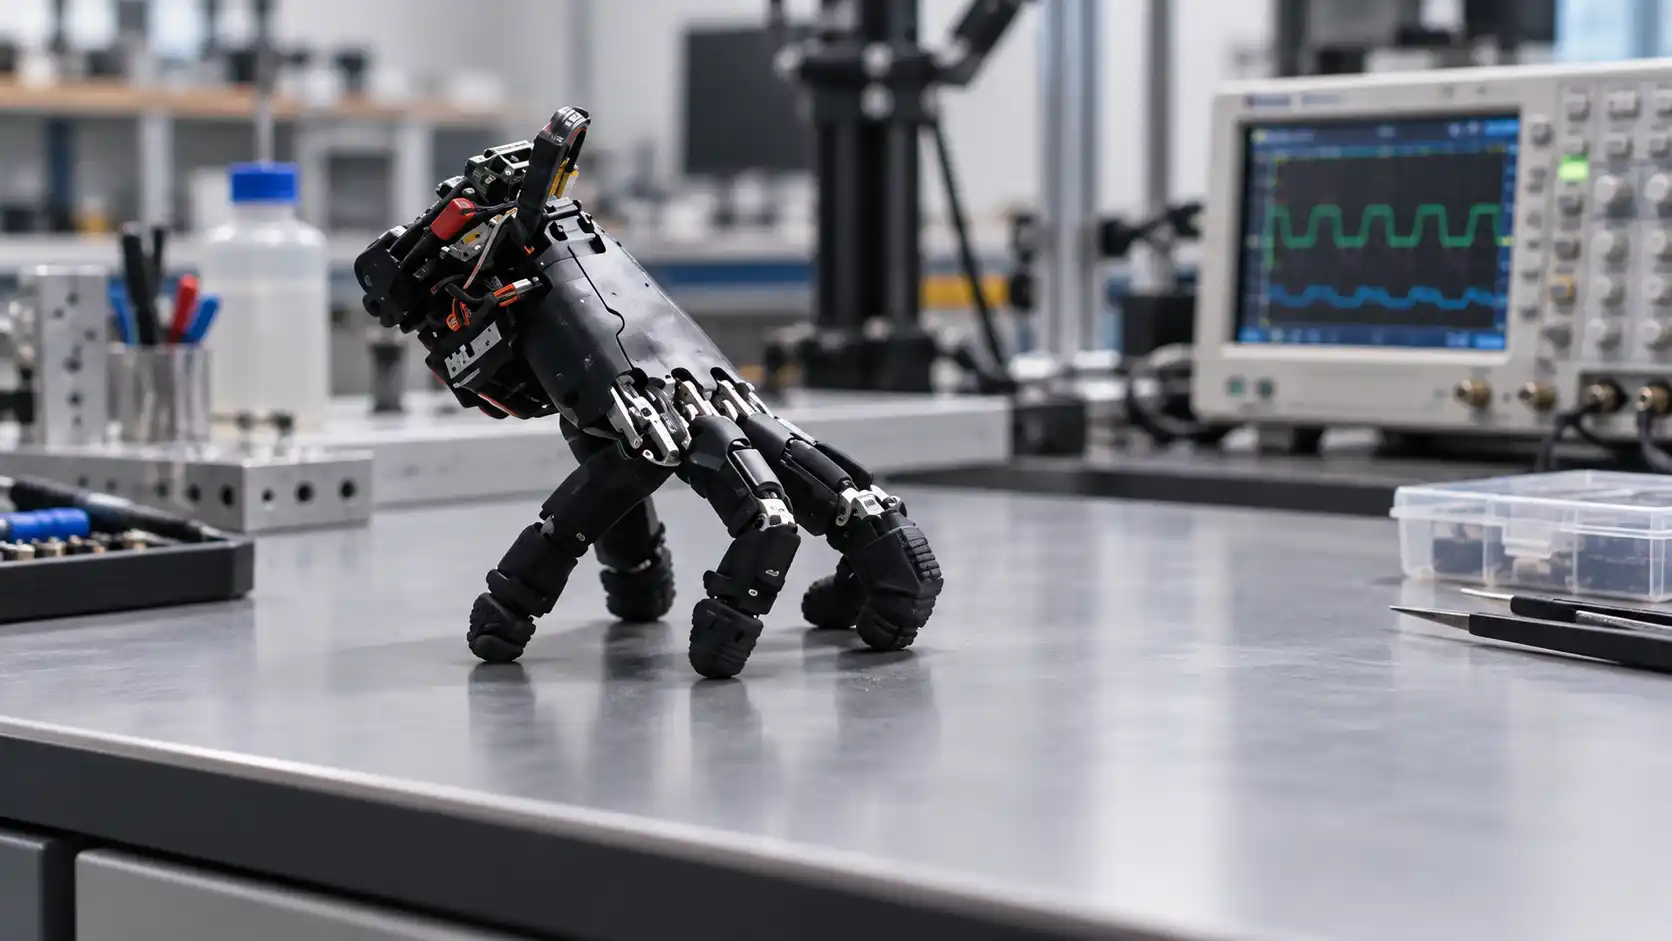
Una mano separada de cualquier brazo, apoyada sobre las puntas de sus cinco dedos y avanzando sola por una mesa. La escena parece sacada de Miércoles, pero esta vez no hay trucos de cámara: investigadores del Soft Robotics Lab de ETH Zúrich han conseguido que una mano robótica antropomórfica aprenda a desplazarse utilizando sus propios dedos como si fueran pequeñas piernas.
El proyecto se llama Fingers as Legs: Learning Self-Supported Locomotion and Manipulation with an Anthropomorphic Hand y ha sido desarrollado por Amirhossein Kazemipour, Hehui Zheng y Robert Katzschmann. La clave no está en fabricar una extravagante réplica de Cosa, sino en demostrar que una mano robótica comercial puede caminar, mantener el equilibrio y recuperarse tras una caída, e incluso interactuar con objetos sin necesitar un brazo, ruedas o patas adicionales.
Una mano comercial que aprendió a utilizar los dedos como piernas
Los investigadores no diseñaron desde cero un robot con aspecto de mano. Partieron de una mano antropomórfica WUJI, un dispositivo comercial con cinco dedos y 20 articulaciones motorizadas, cuatro por dedo. Su anatomía se mantiene prácticamente intacta; precisamente ahí está una de las partes interesantes del experimento.
Una mano humana —y también una robótica que intenta imitarla— es una máquina bastante incómoda para caminar. El pulgar está enfrentado al resto de dedos, cada dedo tiene una longitud diferente y la palma queda inclinada cuando las puntas tocan el suelo. Nada que ver con un robot cuadrúpedo, donde cuatro patas razonablemente simétricas simplifican mucho el problema.
Aquí la asimetría es el problema… y también el experimento.
La mano WUJI pesa originalmente 738 gramos. Sobre su parte posterior, el equipo instaló un pequeño módulo que añade otros 80 gramos y contiene la electrónica necesaria para darle cierta independencia. El conjunto completo llega a 818 gramos y lleva incorporados una Raspberry Pi Zero 2 W, una unidad de medición inercial BNO085 y una batería de polímero de litio de cuatro celdas. Puede ejecutar sus políticas de movimiento a bordo, sin permanecer conectada mediante cables a un ordenador externo.
La inteligencia artificial no le dice qué dedo mover a cada instante
Lo llamativo es que los investigadores no programaron una coreografía del tipo «índice adelante, después corazón, después anular». La coordinación se obtuvo mediante aprendizaje por refuerzo, una técnica en la que el sistema aprende comportamientos a partir de pruebas, resultados y recompensas.
El entrenamiento se realizó en simulación mediante PPO, Proximal Policy Optimization, un conocido algoritmo de aprendizaje por refuerzo. Para acelerar el proceso se utilizaron 4.096 entornos simulados en paralelo. La mano virtual podía probar movimientos una y otra vez sin romper motores ni terminar estampada contra la mesa cada cinco minutos. Después, las políticas aprendidas se transfirieron al dispositivo físico.
Y hay una sutileza importante. Cuando aquí se habla de IA, no estamos ante un modelo generativo parecido a ChatGPT metido dentro de una mano. Es un sistema de control aprendido: recibe información sobre el estado del robot y calcula pequeños ajustes para sus 20 articulaciones.
Para decidir el siguiente movimiento utiliza datos como los ángulos de las articulaciones, la orientación respecto a la gravedad, la velocidad angular y las acciones realizadas anteriormente. Tampoco observa únicamente una instantánea del presente. Conserva una pequeña secuencia de observaciones recientes, de modo que dispone de información sobre cómo estaba moviéndose inmediatamente antes.
El resultado tiene algo de araña mecánica. Y sí, inevitablemente, bastante de Cosa de la familia Addams.
El verdadero problema: caminar sin dejar de sostenerse
Mover los dedos no es especialmente revolucionario para una mano robótica. Lo difícil es utilizarlos simultáneamente como patas y herramientas.
Cuando uno de los dedos se levanta para avanzar, los otros deben sostener prácticamente todo el cuerpo. Si después ese mismo dedo tiene que pulsar una tecla, vuelve a desaparecer temporalmente como punto de apoyo. El robot debe repartir el peso y conservar la estabilidad mientras ejecuta otra tarea.
Los investigadores evitaron imponer una secuencia rígida de pasos. El sistema recibe objetivos generales relacionados con la velocidad, la posición adecuada de cada punta y la frecuencia de los movimientos, pero la política aprendida decide qué dedo levantar, cuándo hacerlo y hasta dónde desplazarlo.
La técnica tiene en cuenta, además, que los cinco dedos no son intercambiables. Cada punta posee una posición de referencia propia respecto al cuerpo de la mano. Durante el entrenamiento se penalizan determinadas desviaciones, como si cada dedo estuviera unido a su posición ideal mediante una especie de muelle virtual. Hacia delante y hacia atrás se permite bastante libertad; hacia los lados o verticalmente, menos.
Es una forma elegante de poner límites sin escribir cada movimiento. Se marca el campo de juego y después se deja que el algoritmo encuentre una forma razonable de caminar.
En simulación, esta estrategia alcanzó una velocidad media de 1,67 centímetros por segundo, frente a 1,02 centímetros por segundo con recompensas adaptadas de sistemas originalmente concebidos para robots cuadrúpedos. No ganará una carrera, desde luego. Pero tampoco era ese el asunto.
De la madera al césped: puede avanzar sobre 14 superficies
Una política impecable dentro de un simulador puede convertirse en un pequeño desastre cuando aparecen fricción, irregularidades y motores reales. Por eso una parte importante del trabajo consistía en comprobar si lo aprendido sobrevivía fuera del ordenador.
La mano consiguió desplazarse sin cables sobre 14 tipos de superficie, tanto interiores como exteriores. Entre ellas aparecen madera, césped, grava, piedra erosionada, asfalto, hormigón seco, baldosas, moqueta, rejillas metálicas, césped artificial y superficies deportivas.
No significa que pueda recorrer cualquier terreno como un robot de rescate. Su velocidad es pequeña y determinadas maniobras continúan siendo imperfectas. Los propios investigadores señalan, por ejemplo, que el comportamiento al girar todavía presenta asimetrías.
Pero el experimento confirma algo más interesante: una mano diseñada originalmente para manipular objetos puede convertirse también en un pequeño robot móvil sin añadirle ruedas ni construir unas patas independientes.
Ese cambio aparentemente absurdo abre otra posibilidad. Una máquina de mayor tamaño podría transportar una de estas manos hasta un lugar determinado, dejarla cerca de una abertura estrecha y permitir que avanzara por sí misma hasta alcanzar un interruptor, una herramienta o un objeto al que el robot principal no pudiera acceder. Esa es una de las aplicaciones que plantea el trabajo.
También se levanta, pulsa teclas y empuja objetos
Caminar era solamente una parte de la demostración. El equipo entrenó políticas específicas para otras tareas y comprobó si la mano podía realizarlas mientras seguía sosteniendo todo su peso sobre los dedos.
Una de las pruebas consistía en recuperarse después de una caída. El sistema consiguió volver a colocarse sobre las puntas de sus dedos en 21 de 25 intentos realizados con el hardware físico, lo que supone una tasa de éxito del 84 % en las dos direcciones de caída ensayadas.
Es un dato que merece precisión porque se han difundido cifras distintas. El resultado publicado por el propio proyecto de ETH Zúrich es de 21 recuperaciones correctas sobre 25 intentos.
La mano también fue utilizada frente a un teclado. En las pruebas ejecutó comandos sucesivos de Sokoban pulsando teclas mientras seguía apoyándose sobre sus otros dedos. Logró 29 pulsaciones correctas de 32 comandos, con una latencia mediana de 0,25 segundos en las pulsaciones acertadas. Para esta demostración no utilizó visión; la posición inicial se ajustaba manualmente.
Más sofisticada fue la prueba de manipulación de un cubo. Con información visual procedente de una cámara situada sobre la escena, la mano debía acercarse al objeto y empujarlo hasta una posición indicada. En 15 demostraciones, el error medio final fue de 17 milímetros respecto al objetivo.
Ahí empieza a verse el verdadero interés de la idea. No es una mano que simplemente «anda». Es un pequeño manipulador móvil que utiliza exactamente los mismos cinco dedos para desplazarse, soportar su cuerpo y actuar sobre el entorno.
Por qué esta extraña «Cosa» importa para la robótica
Las imágenes funcionan en internet por una razón evidente: una mano negra correteando sobre los dedos produce esa mezcla exacta de fascinación y ligera incomodidad que el cerebro no sabe muy bien dónde archivar. La referencia a Cosa prácticamente viene escrita sola.
Pero reducir el proyecto a la anécdota visual sería quedarse con la carcasa.
La robótica suele separar claramente la locomoción de la manipulación. Un robot tiene ruedas o piernas para desplazarse y brazos o pinzas para tocar cosas. Aquí esa frontera desaparece. Los mismos actuadores cumplen ambos trabajos.
No es una idea totalmente nueva; investigaciones anteriores han explorado robots que caminan mediante estructuras semejantes a dedos o extremidades capaces de cambiar de función. La diferencia está en utilizar una mano antropomórfica comercial, mantener sus dedos desiguales y conservar incluso su controlador de posición original. El objetivo no era construir la anatomía perfecta para caminar, sino conseguir que una anatomía diseñada para otra cosa aprendiera a hacerlo.
También hay una lección bastante actual sobre inteligencia artificial aplicada a máquinas físicas. Aprender movimientos en simulación permite realizar miles de pruebas simultáneamente, introducir variaciones de fricción o contacto y trasladar después el comportamiento al robot verdadero. Es el conocido problema del sim-to-real: conseguir que algo aprendido en un mundo digital, limpio y obediente siga funcionando cuando aparece el mundo real, con sus superficies ásperas, motores imperfectos y dedos que ocasionalmente se estorban entre ellos.
Una mano que ya no necesita quedarse al final del brazo
Por ahora estamos ante un trabajo experimental publicado el 15 de septiembre de 2026 como prepublicación científica. No es una nueva criatura autónoma que vaya a recorrer los pasillos de casa ni un producto preparado para sustituir a los robots móviles convencionales. Su movimiento sigue siendo limitado y cada habilidad demostrada emplea una política específica.
Lo interesante está precisamente en otro sitio. Los investigadores han tomado una mano robótica comercial, le han colocado batería, sensores y un pequeño ordenador sobre la palma y han enseñado a sus cinco dedos a resolver un problema para el que nunca fueron diseñados: convertirse también en piernas.
Camina. Gira. Se cae y puede volver a levantarse. Pulsa un teclado. Empuja objetos. Todo ello con las mismas 20 articulaciones motorizadas que, en principio, deberían limitarse a agarrarlos.
La ficción convirtió una mano sin cuerpo en uno de los personajes más reconocibles de la familia Addams. La robótica ha llegado al mismo resultado por un camino bastante menos sobrenatural: 20 motores, aprendizaje por refuerzo y muchísimas horas de simulación. Cosa, al parecer, necesitaba algo más de ingeniería de la que parecía.


Consumo fantasma: lo que gasta tu casa cuando todo parece apagado

La cueva de Tarragona que fue museo 26 años sin saber que escondía 280 grabados de la Edad de Hielo

El abejero europeo, el ave que asalta los nidos de la avispa asiática en España

El diente de 43 milímetros que delata a un tiburón de seis metros en Covadonga

La vacuna contra la enfermedad de Lyme mata las bacterias dentro de la garrapata: así funciona VLA15

¿Cuáles son los mejores casinos sin licencia en España en 2026?

¿Qué son los casinos fuera de España y qué licencia internacional tiene cada uno en 2026?

¿Qué son los casinos sin DNI y cuándo piden verificar tu identidad en 2026?

¿Qué son los casinos con licencia de Curazao y cómo elegir uno fiable en 2026?

¿Cuáles son los mejores casinos online europeos en 2026 y cómo elegir uno seguro desde España?

¿Qué son los casinos sin autoprohibición y es legal jugar en ellos desde España en 2026?
