
Tecnología
¿Cómo navegar sin GPS? La navegación cuántica supera su gran prueba
Un barco logra navegar sin GPS gracias a sensores cuánticos que leen la gravedad terrestre y reducen el error de posición durante seis horas.

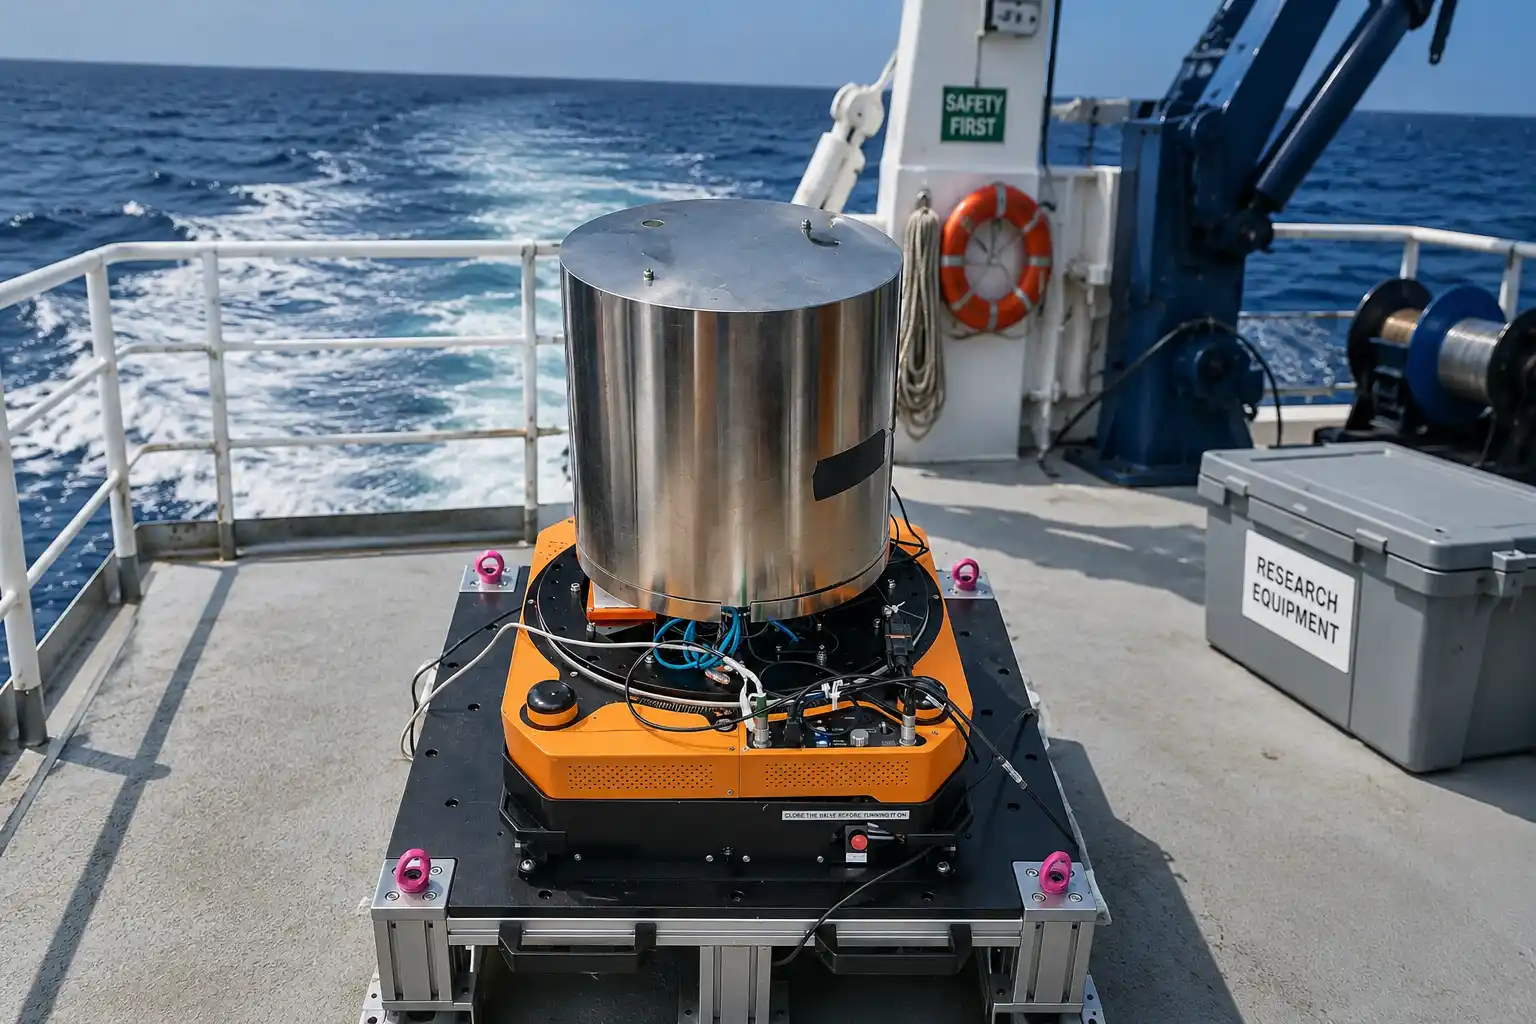
Un barco de 29 metros navega por el mar del Coral, frente a la costa oriental de Australia. Durante 83 kilómetros, unas seis horas de travesía, su sistema de posicionamiento no recibe ayuda del GPS ni de ningún otro sistema global de navegación por satélite. Aun así, la embarcación sabe razonablemente bien dónde está. No con la precisión de unos pocos metros que esperamos del móvil, claro, pero sí lo bastante como para evitar que el error crezca hasta convertir el mapa en una ficción.
Eso es lo que acaba de demostrar Q-CTRL, una compañía australiana especializada en tecnología cuántica. Su sistema utilizó un gravímetro cuántico para medir diminutas variaciones de la gravedad terrestre y compararlas con mapas previamente almacenados. De ese modo pudo corregir la deriva inevitable del sistema de navegación inercial del barco. El ensayo supone una de las demostraciones más claras hasta ahora de que es posible mantener una navegación útil cuando las señales de los satélites desaparecen, son bloqueadas o dejan de ser fiables.
Conviene aclarar pronto la parte menos espectacular, precisamente porque es la más importante: la navegación cuántica probada por Q-CTRL no es diez veces más precisa que el GPS convencional. El GPS en condiciones normales sigue ofreciendo una localización muy superior. La comparación favorable difundida alrededor del ensayo se refiere a sistemas de respaldo empleados cuando el GNSS deja de estar disponible. Y ahí sí aparece el salto interesante: frente a una navegación inercial que va acumulando error con cada minuto, el sistema gravitacional consiguió contener esa deriva.
Un barco, 83 kilómetros y ningún satélite para orientarse
Las pruebas se realizaron a bordo del MV Miss Rankin, un buque de investigación de 29 metros. El gravímetro se instaló en una cabina de la cubierta superior, sin convertir el barco en un laboratorio flotante ni rodear el dispositivo de una cápsula perfecta contra vibraciones y cambios ambientales. Ese detalle parece menor, pero no lo es. Medir fenómenos cuánticos en una mesa inmóvil es una cosa; hacerlo mientras debajo hay motores, oleaje, balanceo y una masa de acero que cruje es otra bastante menos elegante.
Durante un tramo de 45 millas náuticas, unos 83 kilómetros, los investigadores excluyeron las señales GNSS de toda la cadena utilizada para calcular la navegación. El GPS quedó únicamente como referencia posterior, una especie de árbitro silencioso que permitía comprobar después cuánto se había equivocado cada método.
El resultado ofrece una comparación bastante gráfica. Sin ninguna corrección exterior, el sistema inercial terminó acumulando aproximadamente 26 kilómetros de error. Sobre el mapa, la posición calculada acababa colocando al barco en tierra firme aunque, por fortuna, el barco real seguía navegando. Cuando entró en juego la información gravitatoria, la desviación quedó limitada durante la mayor parte del recorrido y el error final fue de unos 4 kilómetros, equivalentes a 2,2 millas náuticas.
La famosa milla náutica necesita una pequeña explicación
Q-CTRL ha resumido el resultado hablando de una precisión próxima a una milla náutica, es decir, 1,852 kilómetros, y de una mejora superior a diez veces frente a determinadas alternativas convencionales de respaldo. El trabajo técnico aporta una fotografía algo más matizada: durante los primeros 70 kilómetros el error se mantuvo dentro aproximadamente de esa milla náutica, mientras que al final de los 83 kilómetros alcanzó 2,2 millas.
No invalida el experimento; al contrario, ayuda a entender qué se ha conseguido realmente. El logro no consiste en fabricar otro Google Maps con física cuántica. Consiste en impedir que un sistema autónomo de navegación se vaya perdiendo progresivamente cuando deja de mirar al cielo.
Ese concepto, error acotado, es probablemente más relevante que una cifra aislada. Una brújula mediocre que sabes que seguirá equivocándose dentro de un margen manejable puede resultar mucho más útil que una fantástica cuyo error crece sin límite.
Navegar leyendo las arrugas invisibles de la Tierra
La idea tiene algo de cartografía antigua pasada por un laboratorio del siglo XXI. Los navegantes se orientaron durante siglos observando estrellas, costas y campos magnéticos. GravNav cambia el paisaje visible por otro que no vemos: las pequeñas diferencias en la gravedad terrestre.
La gravedad no es exactamente igual en todos los puntos del planeta. Cambia ligeramente según la distribución de masa bajo la superficie, la geología, la profundidad oceánica y otras características del terreno. Esas variaciones forman una especie de relieve gravitatorio, con «colinas» y «valles» invisibles. Si un sensor es lo bastante sensible para reconocerlos y dispone de un mapa previo, puede comparar lo que está midiendo con ese mapa y deducir aproximadamente por dónde pasa.
El principio no nació esta semana. La navegación asistida por gravedad lleva décadas estudiándose, especialmente en ámbitos militares y submarinos. Lo novedoso está en demostrar abiertamente una cadena de navegación de este tipo utilizando sensores cuánticos móviles y sin introducir información GNSS durante el proceso de cálculo. Los autores describen su ensayo como la primera demostración plenamente independiente de GNSS publicada de navegación mediante correspondencia con mapas gravitatorios usando un gravímetro cuántico. El trabajo fue difundido como prepublicación científica, de modo que todavía no ha completado una revisión por pares convencional.
Átomos que caen para decirle al barco dónde está
El corazón del equipo utiliza átomos de rubidio-87. Simplificando bastante —la mecánica cuántica agradece que uno no intente explicarla antes del café—, pulsos láser manipulan los átomos mientras caen y permiten medir cómo actúa sobre ellos la gravedad.
El dispositivo funciona como un interferómetro atómico. Las ondas asociadas a los átomos siguen trayectorias distintas y después vuelven a combinarse; las diferencias entre ellas revelan con enorme sensibilidad la aceleración provocada por la gravedad local. Es un instrumento capaz de detectar variaciones que pasarían completamente inadvertidas para nuestros sentidos.
Q-CTRL no confía exclusivamente en esa delicada medición. El sistema combina el sensor atómico con acelerómetros clásicos y una unidad de medición inercial, mientras el software filtra vibraciones, movimientos y otros ruidos. Esa mezcla es esencial. La revolución, si llega, probablemente tendrá menos aspecto de «lo cuántico sustituye a todo» y más de tecnología cuántica trabajando junto a equipos convencionales que ya sabemos fabricar muy bien.
Durante otros recorridos utilizados para estudiar la gravedad marina, el mismo instrumento llegó a detectar anomalías de unos 300 metros de escala, mucho más pequeñas que las estructuras presentes en el mapa gravitatorio satelital empleado como referencia para la navegación. En una prueba estacionaria de 56 horas, la referencia atómica también redujo aproximadamente 70 veces la deriva a largo plazo frente al canal clásico utilizado por separado.
El problema del GPS no es el GPS, sino poder perderlo
Los sistemas GNSS —GPS estadounidense, Galileo europeo, GLONASS ruso o BeiDou chino— son extraordinariamente eficaces. También dependen de señales de radio procedentes de satélites situados a miles de kilómetros. Cuando alcanzan la superficie terrestre, esas señales son débiles. Se pueden interferir, bloquear o falsificar.
El bloqueo, conocido como jamming, satura el receptor con interferencias para impedir que obtenga correctamente la señal. El spoofing resulta todavía más inquietante: introduce información falsa para convencer al receptor de que se encuentra en un lugar distinto. Un navegador puede no quedarse «sin posición»; puede recibir una posición aparentemente normal pero equivocada.
El fenómeno ha dejado de ser una extravagancia reservada a laboratorios militares. Durante 2026 se han seguido registrando interferencias GPS a gran escala en algunas de las principales rutas marítimas del planeta, especialmente en regiones sometidas a tensiones militares y guerra electrónica. Para la navegación comercial, el problema ya no pertenece únicamente al terreno de las hipótesis.
Aquí aparece la ventaja fundamental de GravNav: para orientarse mediante la gravedad no necesita recibir una señal externa de radio ni transmitirla. Un adversario no puede apagar la gravedad poniendo en marcha un inhibidor. Tampoco puede fabricar fácilmente un campo gravitatorio falso alrededor de un barco. La física, por una vez, pone bastante caro hacer trampas.
Eso resulta atractivo para buques militares, submarinos, embarcaciones autónomas y operaciones en zonas con guerra electrónica. También podría terminar interesando a la marina mercante, aunque existe una distancia considerable entre un ensayo tecnológico prometedor y la instalación rutinaria de estos equipos en miles de cargueros.
Por qué el océano es un buen lugar para probar esta tecnología
El mar ofrece algunas ventajas inesperadas para este tipo de navegación. Existen mapas gravitatorios marinos obtenidos mediante altimetría por satélite con amplia cobertura, mientras que los mapas de anomalías magnéticas pueden presentar lagunas en determinadas regiones oceánicas.
También ayuda la velocidad relativamente baja de los barcos. Las variaciones gravitatorias relevantes aparecen a determinadas escalas espaciales y una embarcación dispone de tiempo para medirlas mientras avanza. En un avión que cruza cientos de metros cada segundo, la película cambia mucho más deprisa. La navegación marítima, por tanto, proporciona un escenario particularmente apropiado para comprobar hasta dónde puede llegar la técnica.
Q-CTRL ya había trabajado precisamente con navegación basada en anomalías magnéticas para aplicaciones aéreas. La gravimetría puede complementar ese enfoque en el mar. No existe una razón física para que una futura arquitectura de navegación dependa de una sola pista: inercia, gravedad, magnetismo, referencias del terreno y GNSS pueden combinarse para comprobarse mutuamente.
Ese escenario parece bastante más realista que hablar de un supuesto «fin del GPS». Las grandes infraestructuras rara vez mueren porque aparezca una tecnología nueva; se rodean de alternativas. El avión no eliminó el tren y el satélite no acabó con el cable submarino. Lo normal es que cada sistema termine cubriendo los agujeros del otro.
Lo que este ensayo todavía no demuestra
Los resultados son relevantes, pero todavía queda bastante océano entre este experimento y una navegación cuántica generalizada. Para empezar, hablamos de precisión kilométrica, útil como respaldo frente a una deriva inercial grave pero muy lejos de la exactitud habitual del GNSS cuando funciona correctamente.
También se necesita un mapa gravitatorio previo suficientemente detallado. El propio experimento muestra una limitación interesante: el sensor puede detectar estructuras mucho más finas que las contenidas en algunos mapas satelitales existentes. Es decir, parte del potencial del hardware queda limitado por la calidad de la cartografía disponible.
El tamaño, el coste, el consumo eléctrico y la robustez a largo plazo serán igualmente decisivos. Un equipo capaz de funcionar unas horas en un buque de investigación no ha demostrado todavía que pueda pasar años encendido dentro de un submarino, una fragata o un barco mercante sin exigir cuidados de laboratorio.
Y queda la validación científica. Los resultados técnicos están disponibles públicamente, una ventaja considerable frente a muchos ensayos históricos de navegación gravitacional vinculados al ámbito militar, pero el estudio es todavía una prepublicación pendiente de revisión por pares. La afirmación de «primera demostración mundial» debe entenderse en ese contexto: se refiere a la primera demostración abierta y documentada de esta configuración concreta, no a que nadie hubiera utilizado antes la gravedad para investigar sistemas de navegación.
El GPS no desaparece: acaba de ganarse un posible guardaespaldas
Lo que ocurrió en el mar del Coral no convierte los satélites en antiguallas. Demuestra algo probablemente más útil: un barco puede seguir construyendo una estimación razonable de su posición sin consultar constantemente una señal procedente del espacio.
Durante 83 kilómetros, un gravímetro cuántico leyó diferencias minúsculas en el campo gravitatorio, las comparó con un mapa y evitó que la navegación inercial se alejase sin control de la realidad. El sistema convencional terminó equivocándose unos 26 kilómetros; la solución asistida por gravedad acabó alrededor de los cuatro. No es precisión GPS. Tampoco pretende serlo todavía.
El salto está en otro lugar. En un mundo donde bloquear una señal de radio puede resultar relativamente sencillo, la propia Tierra se convierte en referencia de navegación. Montañas submarinas, estructuras geológicas, diferencias de densidad… una geografía que nadie ve desde la cubierta pero que los átomos sí pueden sentir.
Durante décadas, perder el GPS significaba empezar a contar cuánto tardaría el sistema inercial en desviarse demasiado. El experimento australiano cambia un poco esa perspectiva. Ahora sabemos que también se puede mirar hacia abajo. Muy, muy abajo.


¿Por qué ha subido el gas en octubre y cuánto pagarás este invierno?

Casi mil tumbas bajo el asfalto: lo que la necrópolis de Hilera cambia sobre la Málaga romana

¿Qué es una dana y por qué Adam deja lluvias torrenciales en el Mediterráneo?

¿Qué va a observar el mayor caza-rayos gamma del mundo desde La Palma?

¿Por qué Galicia prueba una vacuna que combina gripe y covid en un solo pinchazo?

¿Cuáles son los mejores casinos sin licencia en España en 2026?

Casinos fuera de España: ¿cuáles son los mejores y más fiables en 2026?

¿Cuáles son los mejores casinos sin DNI en España en 2026?

¿Qué son los casinos con licencia de Curazao y cómo elegir uno fiable en 2026?

¿Cuáles son los mejores casinos online europeos en 2026 y cómo elegir uno seguro desde España?

¿Qué son los casinos sin autoprohibición y es legal jugar en ellos desde España en 2026?
