Tecnología
Kubota quiere afinar la navegación de sus máquinas agrícolas
Del GPS corregido a los tractores autónomos: qué cambia cuando la máquina sigue una trayectoria con más precisión.

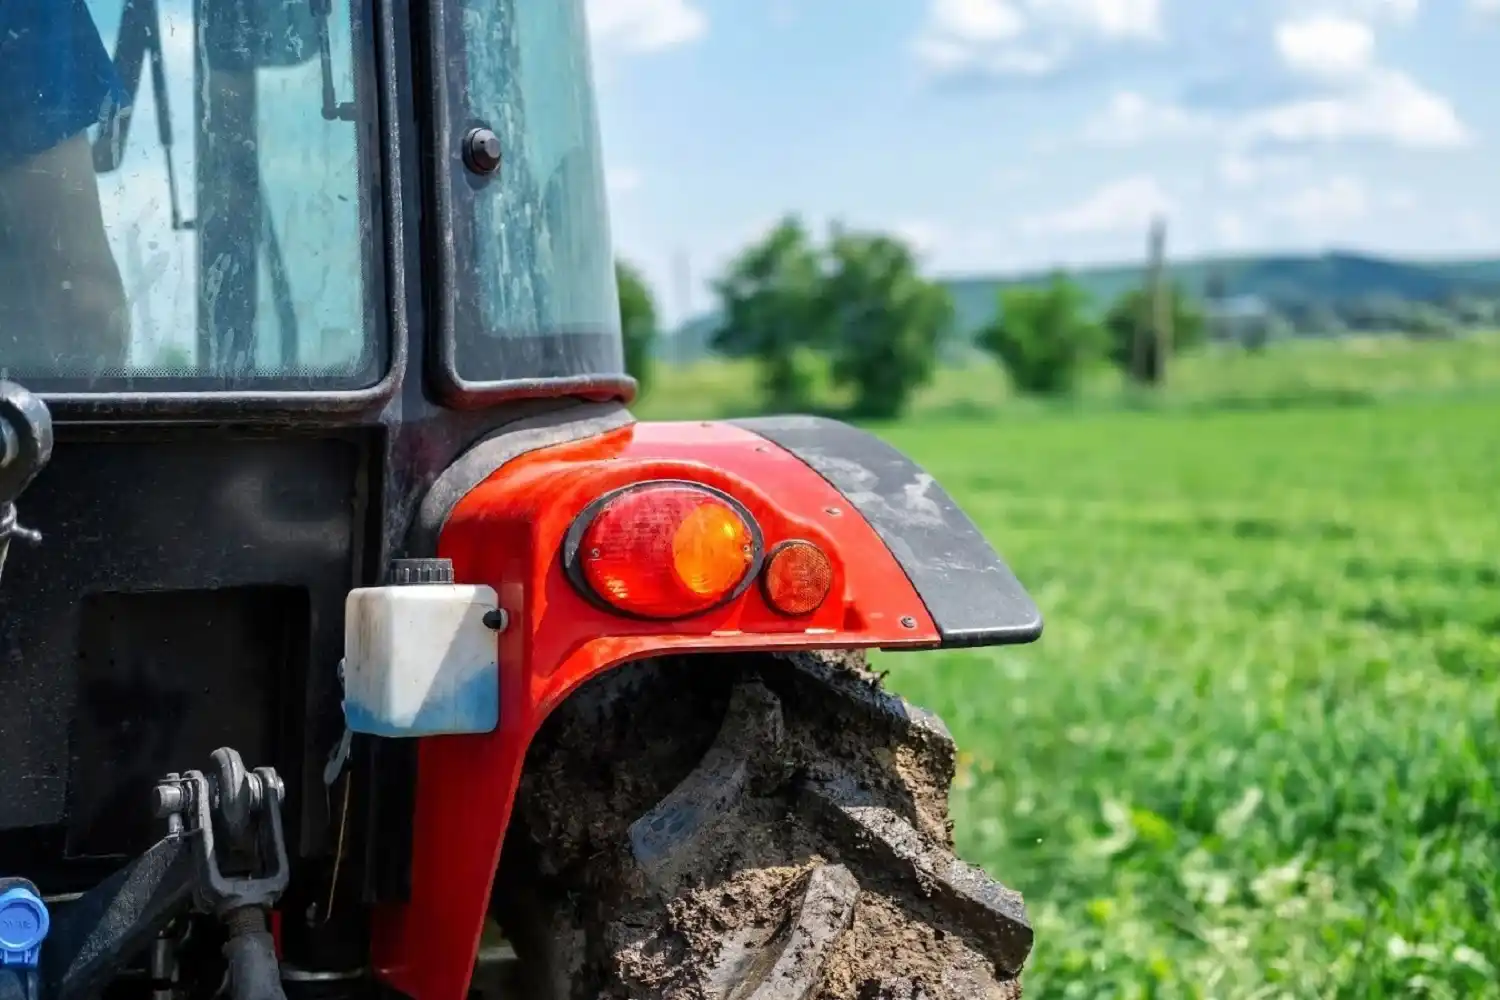
Kubota quiere aumentar la precisión con la que sus máquinas agrícolas calculan y mantienen su posición en el campo, un avance clave para automatizar tareas como la siembra y la labranza. La base tecnológica es la navegación por satélite, reforzada con correcciones RTK: frente a los errores de varios metros que puede presentar el GPS convencional, el sistema puede reducir la desviación hasta unos 3 centímetros, según los datos disponibles sobre la estación desarrollada por la compañía.
Ese margen importa porque una máquina no trabaja sobre un mapa abstracto: sus ruedas, el apero y las hileras de cultivo ocupan espacio real. Mejorar la ubicación permite repetir recorridos con más regularidad y reducir solapamientos o franjas sin tratar. Pero la precisión de posicionamiento, por sí sola, no convierte un tractor en autónomo: también hacen falta sensores, control de la dirección, software, supervisión humana y una configuración adecuada para cada labor.
De una fábrica de tuberías a la maquinaria agrícola
Kubota nació en Japón en 1890. En sus primeros años fabricaba tuberías de agua y piezas de maquinaria; con el tiempo amplió su actividad a tractores, cosechadoras y transplantadoras de arroz. Esa trayectoria ayuda a entender por qué la empresa combina maquinaria tradicional con sistemas digitales: la automatización no sustituye de golpe al tractor, sino que añade capas de control a equipos que deben seguir trabajando en terrenos variables y bajo condiciones cambiantes.
El color naranja de muchos de sus vehículos se ha convertido en una imagen reconocible en el campo, pero la transformación actual no depende de la apariencia de la máquina. Depende de que pueda calcular dónde está, compartir información sobre su operación y repetir una ruta con suficiente consistencia. La precisión de posicionamiento es una pieza de ese proceso, junto con la conectividad y la capacidad de coordinar el tractor con sus implementos.
La conectividad fue un paso previo a la automatización
Antes de que la conducción autónoma centrara la atención, Kubota desarrolló herramientas para conectar sus equipos con servicios digitales. En 2016 presentó Kubota Fleet Management, un sistema de gestión remota que permitía consultar información de las máquinas. Aunque al principio se orientó sobre todo a equipos de construcción, en 2019 se extendió al sector agrícola, con datos sobre el estado de los vehículos, el consumo de combustible, la actividad y las alertas de posibles fallos.
En 2021, la plataforma amplió su compatibilidad con distintos tipos de maquinaria agrícola y añadió opciones de seguimiento mediante aplicaciones móviles. Esa evolución no aumenta por sí misma la exactitud del guiado, pero crea una infraestructura útil para gestionar equipos conectados: una máquina puede ser más fácil de supervisar cuando sus datos llegan al agricultor o al distribuidor. La telemetría y el posicionamiento son funciones distintas, aunque juntas ayudan a conocer qué hace el equipo y dónde lo hace.
La diferencia es importante. Un sistema de gestión de flotas puede mostrar el estado operativo o comunicar una alerta sin dirigir las ruedas del tractor. El piloto automático, en cambio, actúa sobre la dirección para mantener una trayectoria planificada. Y un vehículo autónomo exige, además, que el conjunto responda a su entorno y pueda ejecutar tareas sin que una persona conduzca continuamente. Son niveles de automatización relacionados, pero no equivalentes.
Por qué unos centímetros cambian el trabajo en el campo
En una labor con pasadas paralelas, cada línea condiciona la siguiente. Si el tractor se desvía, puede dejar una franja sin sembrar, repetir una zona ya cubierta o acercarse demasiado a las plantas. Un error pequeño en una sola pasada quizá apenas se note; repetido durante muchas horas y a lo largo de un terreno extenso, puede convertirse en una diferencia apreciable en el uso de la superficie y de los insumos.
La navegación más precisa busca que la máquina mantenga una separación coherente entre recorridos. Esto puede favorecer la siembra, la aplicación de fertilizantes o productos fitosanitarios y otras operaciones que dependen de una trayectoria uniforme. También puede ayudar a conservar las líneas de circulación entre distintas labores. Sin embargo, el resultado agronómico depende de más factores que la ubicación: un guiado preciso no corrige un implemento mal calibrado ni una aplicación deficiente.
La precisión también tiene un efecto menos visible: reduce parte de la carga de atención dedicada a corregir constantemente la dirección. El operador sigue pendiente del implemento, la velocidad, el terreno y los posibles obstáculos, pero el sistema puede encargarse de sostener el recorrido. Eso puede resultar especialmente útil en jornadas largas o cuando las referencias visuales en el campo son difíciles de distinguir. No elimina la fatiga ni la necesidad de supervisión; cambia qué aspectos requieren más atención.
Qué aporta una estación base RTK
El GPS convencional estima la posición de la máquina a partir de señales recibidas desde satélites y puede acumular errores de varios metros. Para una navegación cotidiana, esa diferencia puede ser tolerable; para repetir una línea de siembra o seguir un recorrido estrecho, no siempre basta. La tecnología RTK, sigla de posicionamiento cinemático en tiempo real, utiliza correcciones para afinar la estimación. En la configuración descrita para Kubota, una estación base proporciona esas referencias y puede llevar el error hasta aproximadamente 3 centímetros.
La estación fija y el receptor instalado en la máquina cumplen papeles distintos. El receptor determina dónde se encuentra el tractor; la base aporta información correctora que permite ajustar ese cálculo. Así, la dirección automática puede hacer coincidir el desplazamiento real con una línea de trabajo previamente definida. La mejora no consiste en que el satélite deje de tener límites, sino en compensar parte de los errores de posicionamiento mediante una referencia más precisa.
La cifra de 3 centímetros debe entenderse como una capacidad asociada al sistema descrito, no como una garantía universal para cualquier terreno, máquina o condición. La calidad del posicionamiento puede depender de la configuración y de la recepción de las señales; además, la precisión de la posición no es exactamente lo mismo que la precisión con la que el apero trabaja el suelo. El tractor puede seguir una línea con exactitud y, aun así, el implemento necesitar ajustes propios.
También conviene distinguir entre precisión y repetibilidad. La primera describe lo cerca que está la máquina de la posición buscada; la segunda, su capacidad para regresar a una trayectoria anterior de forma consistente. Para ciertas labores, no basta con aproximarse bien a una línea en un momento concreto: hace falta poder volver a ella en operaciones posteriores. La corrección RTK puede ser valiosa precisamente porque permite establecer recorridos más estables, aunque el resultado depende del sistema completo.
De un tractor guiado a una máquina autónoma
Kubota trabaja en tractores capaces de realizar de forma autónoma labores como la siembra, la labranza y la cosecha. La navegación precisa es una condición importante para ese desarrollo, pero no resuelve por sí sola todos los problemas que surgen al operar en un campo. La máquina tiene que seguir la trayectoria, controlar el implemento y responder a lo que sucede alrededor. Por eso, la autonomía es un conjunto de funciones coordinadas, no una consecuencia automática de instalar un receptor de satélite.
En un sistema de guiado automático, el equipo puede mantener una ruta mientras una persona supervisa la operación y toma el control cuando hace falta. En una máquina autónoma, el objetivo es que el tractor pueda ejecutar más partes de la tarea sin intervención continua en la conducción. La distinción resulta relevante para entender el alcance de las novedades: hablar de vehículos autónomos no significa que cualquier tractor conectado pueda trabajar sin vigilancia ni que todas las tareas agrícolas estén automatizadas.
Además, el campo no es una superficie uniforme. La forma de las parcelas, el relieve, el suelo y la presencia de obstáculos pueden complicar la repetición de una ruta. El sistema de navegación resuelve una parte del problema, la de calcular la posición y guiar el desplazamiento; la máquina también debe mantener el control del apero y operar dentro de las condiciones previstas. La automatización, por tanto, avanza mediante la integración de componentes y no solo gracias a una señal más precisa.
La maquinaria inteligente también cambia el mercado de repuestos
Cuando un tractor incorpora dirección automática, conectividad y sistemas electrónicos, la compatibilidad entre la máquina, el software y los implementos adquiere más importancia. Un apero diseñado para un equipo convencional puede requerir adaptaciones para integrarse con nuevas funciones. También puede cambiar la manera de diagnosticar una avería: junto a las piezas mecánicas, entran en juego sensores, controladores y componentes de comunicación.
Ese cambio tiene consecuencias para el mercado de repuestos, incluido el de segunda mano. La cuestión no es que las piezas usadas dejen de servir, sino que su utilidad puede depender de que sean compatibles con la generación de maquinaria y con los sistemas electrónicos instalados. La estandarización y la disponibilidad de soporte técnico pueden influir tanto en la vida útil de un equipo como la propia precisión de navegación. No hay datos suficientes para cuantificar el impacto en precios o disponibilidad, por lo que conviene tratarlo como una transformación del sector, no como un resultado medido.
La integración tecnológica también plantea un reto práctico: cada función adicional debe funcionar con el resto. La comunicación entre tractor e implemento, la configuración de la antena y la calibración de los controles condicionan el resultado. Un sistema avanzado puede ofrecer más posibilidades, pero también exige que quienes trabajan con él conozcan sus ajustes y sus límites. La mejora técnica solo se traduce en una operación más eficaz cuando la máquina y el equipo conectado se entienden entre sí.
La agricultura del futuro no depende de una sola tecnología
La navegación precisa encaja en una transformación más amplia de la agricultura. Los sistemas de riego inteligentes, por ejemplo, buscan ajustar el suministro de agua a las necesidades del cultivo y reducir pérdidas. Las cosechadoras robóticas podrían ayudar a recoger frutas y verduras en el momento adecuado de maduración, mientras que la producción vertical y la hidroponía permiten cultivar en interiores con un uso distinto del suelo y del agua. Son desarrollos diversos: no forman parte necesariamente de un mismo proyecto de Kubota ni avanzan al mismo ritmo.
La sostenibilidad también está vinculada a decisiones agronómicas que van más allá de la automatización. La agricultura regenerativa pone el foco en la salud del suelo y en prácticas que pueden reducir la dependencia de ciertos insumos; su contribución a la captura de carbono depende de cómo se aplique y del contexto. Del mismo modo, una trayectoria más regular puede reducir repeticiones y mejorar el aprovechamiento del terreno, pero no convierte por sí sola una explotación en sostenible.
La tecnología agrícola suele presentarse como una promesa de eficiencia, pero su valor real se mide en el funcionamiento cotidiano: si ayuda a trabajar mejor, con menos variabilidad y con datos que permitan planificar. Un tractor autónomo puede cubrir una labor con precisión, aunque la disponibilidad de conectividad, la inversión necesaria, el mantenimiento y la capacitación condicionan su adopción. La digitalización no borra las diferencias entre explotaciones; puede incluso hacer más visibles las barreras que separan a quienes pueden incorporar equipos avanzados de quienes no.
La precisión será útil si se integra en toda la operación
El interés de Kubota por afinar la posición de sus equipos se entiende mejor como parte de una evolución gradual: primero, máquinas conectadas capaces de comunicar datos; después, sistemas de guiado más precisos; y, como horizonte, vehículos que asuman de manera creciente tareas de conducción y trabajo. La estación RTK aporta una referencia de alta precisión, mientras que la gestión remota permite seguir el estado de los equipos. Son avances complementarios, no intercambiables.
El dato de unos 3 centímetros ofrece una imagen concreta de lo que puede aportar la corrección de señal, pero no describe por completo el rendimiento de una explotación ni garantiza resultados idénticos en todas las circunstancias. La calidad del trabajo depende también de la máquina, el implemento, la configuración y la supervisión. Esa es la diferencia entre un número de precisión y una mejora agronómica: el primero habla de dónde está el tractor; la segunda, de lo que consigue hacer allí.
La agricultura automatizada no surgirá de un único salto tecnológico. Se construirá al coordinar posicionamiento, maquinaria, datos y manejo del cultivo, con operadores que sigan siendo esenciales para interpretar las condiciones del campo. Si Kubota mejora la exactitud de sus sistemas, el cambio más significativo no será que el tractor sepa señalar un punto en el mapa, sino que pueda repetir una labor con mayor control y convertir esa información en decisiones útiles.


¿Dónde golpeará más fuerte la lluvia este fin de semana en España?

¿Por qué Francia congela los salarios públicos y frena las pensiones?

¿Por qué unos robots con IA saltaron a un horno de acero fundido?

¿Cuánto vivimos? La esperanza de vida mundial regresa a los 73,3 años

¿Por qué el Supremo israelí permite competir a los partidos árabes?

¿Qué cambia con la nueva pista de China en el mar de China Meridional?

¿Por qué el GP de Baréin se corre en Malasia? Leclerc manda en Sepang

¿Por qué Telecinco firma su peor septiembre histórico al caer al 8,4%?

¿Qué busca Google con Suncatcher, su primer satélite de IA en órbita?

¿Qué preguntó Trump a Grok antes de capturar a Maduro en Venezuela?

 Actualidad
¿Qué se sabe hoy de los terremotos de Venezuela y cómo sigue el país?

 Salud
¿Por qué me duelen las piernas por dentro? Causas, síntomas y alertas

 Naturaleza
¿Dónde siguen activos los incendios en España este 28 de septiembre?

 Economía
¿Cómo funciona la nueva cuenta de Revolut al 3,51% TAE en España?

 Actualidad
San Miguel 2026: fecha, día de la semana y santoral

 Actualidad
¿Cuánto cuesta el desfile de la Fiesta Nacional en Madrid en 2026?

 Economía
¿Cuándo llega Kaufland a España y qué ciudades tendrán compra online?

 Actualidad
¿Qué pasó con el terremoto de Colombia? Balance, víctimas y réplicas

 Ocio
¿Cuándo es Halloween 2026 en España y qué día se celebra este año?

 Actualidad
Calendario laboral 2026: ¿cuántos días festivos tendrás en España?

 Salud
¿Por qué mi sudor huele mal y antes no? Causas y cuándo preocuparse

 Ocio
¿Cómo queda la Liga Endesa? Fichajes, bajas y renovaciones 2026-27