Actualidad
¿Policías robot? China prueba agentes de tráfico con IA
China ha puesto en marcha un experimento que, hasta hace nada, sonaba a vídeo de feria tecnológica: policías de tráfico robóticos patrullando cruces reales, con trabajo asignado y horarios que no existen porque, sencillamente, no descansan.

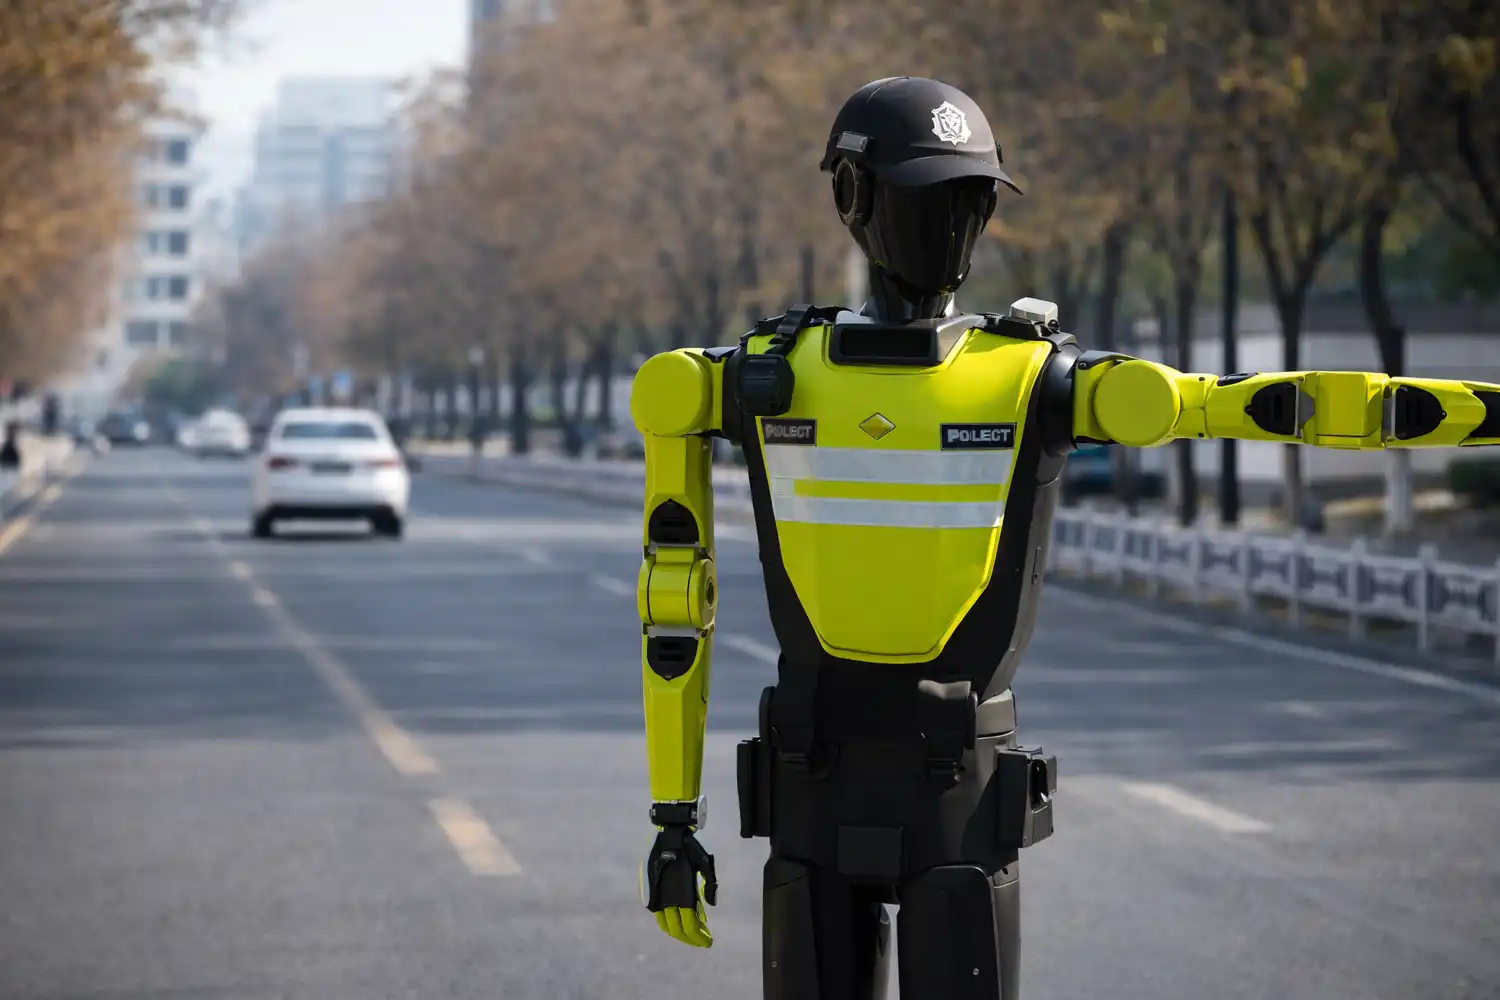
Robots policía controlan cruces en Hangzhou y Wuhu: IA, cámaras y LiDAR para ordenar tráfico 24/7, detectar infracciones y dar avisos al momento.
China ha puesto en marcha un experimento que, hasta hace nada, sonaba a vídeo de feria tecnológica: policías de tráfico robóticos patrullando cruces reales, con trabajo asignado y horarios que no existen porque, sencillamente, no descansan. En Hangzhou, ciudad del sureste convertida en escaparate habitual de innovación, cuatro agentes robóticos ya se han incorporado a tareas de control del tráfico urbano. En Wuhu, en la provincia oriental de Anhui, otro robot se ha sumado a la primera línea de la circulación diaria, integrado en el dispositivo de calle.
El despliegue no va de un robot posando para la cámara y ya. Los detalles que se han difundido lo describen como un sistema completo: chips de inteligencia artificial de última generación, cámaras múltiples, radares láser (LiDAR) y conexión con plataformas de gestión vial para recopilar datos, analizar flujos de vehículos y dirigir el tráfico según lo que determinan los algoritmos, durante las 24 horas. Es, en esencia, una prueba de movilidad inteligente con uniforme: una mezcla de presencia física —un “cuerpo” en el cruce— y software que decide qué hacer con lo que ve.
Hangzhou: cuatro robots en la calle y un cruce como laboratorio
Hangzhou no es una ciudad cualquiera dentro del mapa chino. Con un tejido tecnológico enorme y una administración acostumbrada a pilotar proyectos visibles, encaja como escenario para algo tan llamativo como policías robóticos. La idea, al menos sobre el papel, es sencilla: colocar agentes que puedan sostener el control del tráfico sin fatiga, sin cambios de turno, sin “puntos ciegos” humanos. En la práctica, la calle es otra cosa: ruido, improvisación, motocicletas que aparecen por donde no deberían, peatones que aceleran a última hora, coches que se comen la línea. Si el experimento funciona allí, el argumento político y técnico se fortalece.
Lo que se ha contado sobre esos cuatro robots apunta a un paquete de capacidades bastante concreto. No solo “miran”: registran, comparan patrones, detectan conductas, y emiten órdenes o avisos. La combinación de cámaras múltiples y sensores de distancia permite crear una lectura tridimensional del entorno, algo fundamental en una intersección grande, donde el riesgo suele estar en lo que llega por el lateral o en el vehículo que asoma detrás de otro. El objetivo declarado es operar de manera continua, convertidos en un nodo más del sistema: el cruce como una especie de tablero donde cada movimiento se vuelve dato.
También importa el enfoque: en este tipo de despliegues, el robot suele presentarse como apoyo operativo y como herramienta de ordenación, no como sustituto pleno del policía humano. La autoridad policial, el criterio ante situaciones complejas y la capacidad de intervención física siguen dependiendo del agente de carne y hueso. El robot entra en lo repetitivo, lo medible, lo que se puede convertir en regla automática: flujos, densidades, infracciones frecuentes, avisos de seguridad.
Qué tareas se le asignan a un “policía” que no se cansa
La palabra “patrullar” puede inducir a error si se imagina un robot recorriendo barrios como si fuese una patrulla convencional. En tráfico, patrullar suele significar estar en puntos críticos, cubrir intersecciones y accesos, sostener la disciplina de la circulación, y actuar como presencia disuasoria. Un robot, además, puede hacerlo con una ventaja práctica: mantener la atención sin desgaste. En un cruce, la fatiga no es un concepto abstracto; se traduce en pequeñas omisiones. El robot, por diseño, reduce esas omisiones… siempre que el sistema esté bien calibrado.
El paquete de tecnología citado —IA avanzada, cámaras y LiDAR— está pensado para dos cosas: percepción y decisión. La percepción identifica qué ocurre: velocidades aproximadas, trayectorias, giros, invasiones de carril, cruce indebido, acumulación de peatones, moto que entra por el lado equivocado. La decisión, a su vez, traduce eso en acciones: avisar, ordenar, coordinar con semáforos, alertar a un centro de control o a un agente humano. Donde antes había una lectura humana instantánea, ahora hay una lectura computacional constante.
En Hangzhou se subraya también que operan sin mostrar “error alguno” en los primeros compases, lo que suele reflejar el lenguaje prudente típico de un piloto que quiere transmitir seguridad. En sistemas de visión por ordenador aplicados a la calle, la palabra error es delicada: un fallo puede ser confundir un gesto, interpretar mal una maniobra o, en el peor escenario, no anticipar un riesgo. Por eso, incluso cuando se presenta como éxito, se suele mantener el marco de prueba y mejora continua.
Wuhu (Anhui): un agente robótico en primera línea
Mientras Hangzhou exhibe la idea en plural —cuatro robots—, Wuhu aporta el detalle de un robot ya incorporado al control de tráfico de primera línea. El foco aquí es el “día a día” y la integración con la escena real: coches, motos, bicicletas, peatones y agentes humanos compartiendo espacio. Este matiz es importante porque una cosa es un piloto controlado en un entorno especialmente preparado, y otra muy distinta es colocarlo donde el tráfico no perdona: donde se producen los conflictos por rutina, no por excepcionalidad.
En Wuhu se insiste en el equipamiento: cámaras y LiDAR, el clásico combo de percepción para robots que deben moverse con autonomía en entornos complejos. El LiDAR, de forma muy resumida, permite medir distancias creando un mapa del entorno mediante pulsos láser; no “ve” como un ojo humano, pero “mide” la calle con una constancia que ayuda a evitar obstáculos, estimar trayectorias y ubicarse con precisión. Eso es crítico si el robot no va a quedarse estático como un maniquí en el bordillo, sino que necesita moverse con seguridad.
Un robot que observa, calcula y ordena… pero no es un “agente total”
Conviene separar dos conceptos que en la conversación pública suelen mezclarse. Uno es dirigir el tráfico: regular el paso, ordenar flujos, proteger un cruce cuando hay acumulación, reforzar una indicación que muchos ignoran. Otro es imponer sanciones. Lo que se ha descrito se mueve más en el primer terreno y en el de la detección: documentar infracciones, señalar conductas, apoyar a los agentes humanos. El salto a sancionar de manera autónoma es otra liga, con implicaciones legales, procedimentales y de responsabilidad.
Por eso el despliegue se presenta como incorporación al control, no como sustitución del policía. El robot hace de brazo extendido del sistema: vigila, registra, alerta, ordena; la autoridad plena, y especialmente la capacidad de resolver incidentes, sigue residiendo en el equipo humano. En un cruce, basta un accidente menor o una discusión para que lo técnico se convierta en conflicto humano. Ese terreno no se automatiza con facilidad.
Cómo funcionan estos robots: sensores, algoritmos y control en tiempo real
El corazón del asunto está en una frase que se repite con distintas formas: recopilar datos, analizar flujos y dirigir el tráfico según dictan los algoritmos. Es el tipo de frase que suena fría, pero describe una transformación real. Antes, la gestión del tráfico dependía de agentes, semáforos con programaciones más o menos fijas y cámaras de vigilancia tradicionales. Ahora se busca una capa adicional: un sistema que interprete lo que sucede y reaccione con rapidez.
Para ello, el robot necesita una percepción robusta. Las cámaras múltiples permiten cubrir ángulos, evitar que un camión tape la escena o que un grupo de peatones genere una masa difícil de interpretar desde un solo punto. El LiDAR añade geometría: distancias, volúmenes, ocupación del espacio. En conjunto, ambos sistemas alimentan modelos de IA que detectan objetos (vehículos, peatones, bicicletas), predicen trayectorias probables y señalan situaciones de riesgo: el coche que entra demasiado rápido, el peatón que se lanza, la moto que zigzaguea.
La siguiente capa es la toma de decisiones. Aquí aparecen varias posibilidades, y en proyectos como estos se suelen combinar. Una es la decisión local: el robot decide emitir un aviso o hacer un gesto concreto. Otra es la decisión coordinada: el robot envía información a un centro que ajusta semáforos o despliega agentes. Una tercera, más ambiciosa, es la integración profunda con la infraestructura: el robot actúa como parte del sistema semafórico, sincronizándose con fases de verde y rojo y adaptándose a la densidad. Esta idea de “adaptarse” es la que suele venderse como eficiencia: menos atasco, menos tensión, menos tiempo perdido.
El valor real: continuidad, repetición y registro
La gran ventaja de un agente robótico no es la estética futurista. Es la continuidad. Tráfico significa rutina, y la rutina genera infracciones pequeñas que, repetidas, acaban en accidentes. Un robot puede sostener la atención en microeventos que un humano, tras horas en un cruce, tiende a normalizar. También puede registrar el histórico: qué infracción se repite a qué hora, con qué tipo de vehículo, en qué punto exacto del cruce. Esa información permite acciones muy concretas: cambiar una señal, reforzar una marca vial, ajustar el ciclo semafórico, colocar barreras, o decidir que el punto necesita presencia humana en franjas específicas.
El registro también tiene otra cara: la vigilancia constante. No es un juicio moral; es un hecho técnico. Cuantas más cámaras, sensores y capacidad de interpretación se despliegan en la calle, más se amplía el volumen de datos sobre movimientos urbanos. En algunos lugares esa conversación se centra en privacidad; en China, el marco es distinto y la balanza suele inclinarse hacia el orden, la eficiencia y la seguridad. En cualquier caso, el robot de tráfico no es solo un “agente”: es una plataforma de captura y análisis de información de movilidad.
Qué persigue China con este tipo de despliegues
La respuesta rápida es “mejorar el tráfico”. La respuesta completa incluye varios objetivos superpuestos. Por un lado, está la gestión diaria: reducir congestión, evitar bloqueos, mejorar el cumplimiento de normas básicas. Por otro, está la narrativa de modernización: exhibir capacidades tecnológicas aplicadas a servicios públicos, algo que en China tiene valor político y económico. También está el aprendizaje: cada despliegue sirve para entrenar sistemas, acumular datos de escenarios reales y afinar modelos que, después, pueden aplicarse a otros ámbitos de ciudad inteligente.
Hay además un componente de seguridad vial. En cruces grandes, muchos accidentes no son choques a gran velocidad sino conflictos de baja velocidad con consecuencias graves: atropellos, colisiones laterales, caídas de motos. Un sistema que detecte antes el riesgo y lo señale podría, en teoría, reducir incidentes. Pero la teoría exige resultados medibles: no basta con el robot en la calle; hace falta comprobar si cambia algo en el comportamiento, si baja el número de infracciones o si, al menos, mejora la fluidez.
La “conducción civilizada” como objetivo explícito
En el vocabulario institucional chino aparece con frecuencia la idea de “civilidad” aplicada a lo urbano: comportamientos ordenados, cumplimiento de normas, reducción del caos cotidiano. En tráfico, eso se traduce en cosas muy concretas: respetar semáforos, no invadir pasos, no circular por aceras, usar casco en vehículos de dos ruedas, no bloquear intersecciones. Los robots, con sus avisos y su presencia, encajan en esa lógica: reforzar la norma sin necesidad de confrontación constante.
Ahora bien, la presencia no siempre funciona igual. Hay quienes obedecen por respeto a la autoridad humana y quienes obedecen por miedo a la sanción. Un robot puede imponer presencia, pero su autoridad es distinta: no hay mirada humana, no hay negociación, no hay lectura de contexto. Eso puede aumentar el cumplimiento por efecto disuasorio, pero también puede generar fricciones si el sistema se percibe como frío, automático o injusto. Y en tráfico, la percepción de justicia importa más de lo que parece: la gente obedece si cree que la norma se aplica de manera razonable.
El debate inevitable: errores, responsabilidades y límites
Todo despliegue de IA en espacio público abre un debate que no se resuelve con un vídeo viral. El primer punto es el error. Incluso con sensores avanzados, la calle es difícil. Lluvia, niebla, reflejos, sombras, multitud, vehículos con formas atípicas, bicicletas cargadas, peatones con paraguas que alteran siluetas. Un sistema puede equivocarse detectando una infracción o interpretando una trayectoria. En un entorno de tráfico, un error no es solo un dato mal clasificado; puede convertirse en una decisión mala: un aviso que confunde, una señal a destiempo, una intervención incorrecta.
El segundo punto es la responsabilidad. Si un robot ordena algo y ocurre un incidente, ¿quién responde? En pilotos de este tipo, por lo general, se acota el margen de acción del robot y se mantiene supervisión humana, precisamente para evitar ese vacío. Por eso se insiste tanto en que son refuerzo. Mientras el robot no tenga capacidad autónoma de sanción ni de decisiones críticas sin supervisión, la responsabilidad se mantiene en los cauces clásicos: la autoridad humana y la administración.
El tercer punto son los límites. Un robot de tráfico puede ser útil en tareas repetitivas, en vigilancia de comportamiento, en análisis de flujo. Pero hay situaciones que exigen negociación, empatía o incluso intuición: un conductor mayor desorientado, un niño que se escapa, un choque con heridos, una discusión agresiva. Ahí, el robot puede registrar y alertar, pero no sustituye la intervención humana.
Un policía que no duerme también “ve” más
La frase “no duermen” tiene gancho y resume una ventaja operativa. También implica otra cosa: más horas de registro, más continuidad de vigilancia. En términos de movilidad, eso puede mejorar la gestión nocturna, cuando el comportamiento cambia y ciertas infracciones aumentan. Pero, a la vez, significa que la ciudad se convierte en un entorno de observación más persistente. El equilibrio entre seguridad y control es una discusión inevitable cuando la tecnología pasa de la sala de control a la acera.
Qué puede pasar a partir de ahora: de la prueba al sistema
En China, los pilotos tecnológicos a menudo siguen una ruta relativamente previsible: prueba en un distrito, ampliación a más cruces, integración con plataformas de ciudad inteligente, evaluación de métricas, y, si el resultado es vendible, escalado. Hangzhou, por su perfil, es candidata natural a expandir algo así si los indicadores acompañan. Wuhu, al presentar un robot en primera línea, funciona como muestra de que la idea no se limita a una gran capital tecnológica: se puede replicar en ciudades medianas con objetivos similares.
Si se extiende, lo más probable es que se diversifiquen funciones. Primero, más presencia en cruces críticos. Luego, especialización: robots para zonas escolares en horas punta, robots para eventos masivos, robots para obras y desvíos. Después, integración más fina con semáforos adaptativos. Y, en paralelo, un crecimiento del análisis de datos: mapas de infracciones, predicciones de congestión, ajuste de señales con aprendizaje. La parte visible —el robot moviendo el brazo— es lo más llamativo, pero lo que define el cambio es lo invisible: el algoritmo tomando decisiones de gestión urbana.
También puede pasar lo contrario: que quede en despliegue simbólico, útil para comunicación institucional pero caro o complejo para un escalado masivo. Los robots humanoides, por su propia naturaleza, son costosos, delicados y exigen mantenimiento. Frente a eso, sistemas menos vistosos —cámaras fijas con IA, sensores de carretera, semáforos adaptativos— pueden lograr mejoras similares con menor coste. La diferencia, en parte, está en la política del símbolo: el robot de tráfico es un mensaje caminando.
Tráfico robótico en China: una señal de época, con uniforme y datos
Hay una imagen que resume el experimento: un cruce con su ritmo habitual, el ruido de motores, el caos pequeño de cada mañana, y en medio un agente que no se agota, que registra con precisión y que convierte el gesto en instrucción automática. En Hangzhou, ese salto se ha presentado con cuatro policías robóticos ya patrullando la calle, equipados con IA, cámaras y radares láser, operativos 24 horas para analizar flujos y dirigir el tráfico. En Wuhu, otro robot se ha incorporado a la primera línea con cámaras y LiDAR, diseñado para moverse con seguridad, detectar y apoyar la coordinación vial.
El paso siguiente no se decidirá por estética futurista, sino por resultados: si realmente mejora la circulación, si reduce incidentes, si baja infracciones, si alivia carga de trabajo humana y si encaja en el modelo de ciudad que se quiere construir. De momento, el hecho es nítido y concreto: China está probando policías de tráfico robóticos en la calle, con tecnología de percepción avanzada y un papel operativo visible. La pregunta de fondo ya no es si se puede hacer, porque se está haciendo. La cuestión es hasta dónde se normaliza, en cuántas ciudades, con qué límites y con qué grado de control humano encima del algoritmo.


¿Dónde golpeará más fuerte la lluvia este fin de semana en España?

¿Por qué Francia congela los salarios públicos y frena las pensiones?

¿Por qué unos robots con IA saltaron a un horno de acero fundido?

¿Cuánto vivimos? La esperanza de vida mundial regresa a los 73,3 años

¿Por qué el Supremo israelí permite competir a los partidos árabes?

¿Qué cambia con la nueva pista de China en el mar de China Meridional?

¿Por qué el GP de Baréin se corre en Malasia? Leclerc manda en Sepang

¿Por qué Telecinco firma su peor septiembre histórico al caer al 8,4%?

¿Qué busca Google con Suncatcher, su primer satélite de IA en órbita?

¿Qué preguntó Trump a Grok antes de capturar a Maduro en Venezuela?

 Actualidad
¿Qué se sabe hoy de los terremotos de Venezuela y cómo sigue el país?

 Salud
¿Por qué me duelen las piernas por dentro? Causas, síntomas y alertas

 Naturaleza
¿Dónde siguen activos los incendios en España este 28 de septiembre?

 Economía
¿Cómo funciona la nueva cuenta de Revolut al 3,51% TAE en España?

 Actualidad
San Miguel 2026: fecha, día de la semana y santoral

 Actualidad
¿Cuánto cuesta el desfile de la Fiesta Nacional en Madrid en 2026?

 Economía
¿Cuándo llega Kaufland a España y qué ciudades tendrán compra online?

 Actualidad
¿Qué pasó con el terremoto de Colombia? Balance, víctimas y réplicas

 Ocio
¿Cuándo es Halloween 2026 en España y qué día se celebra este año?

 Actualidad
Calendario laboral 2026: ¿cuántos días festivos tendrás en España?

 Salud
¿Por qué mi sudor huele mal y antes no? Causas y cuándo preocuparse

 Ocio
¿Cómo queda la Liga Endesa? Fichajes, bajas y renovaciones 2026-27